
La startup estadounidense de robótica Minerva desarrolla el robot semiautónomo 'Roger'
Operarios experimentados controlan el robot remotamente con gafas de realidad virtual para trabajar en lugares peligrosos
La inteligencia artificial generativa avanza a un ritmo acelerado, pero la IA física sigue progresando lentamente. En entornos laborales complejos, la inteligencia artificial aún no es suficiente para prever y evaluar todas las situaciones. Especialmente en zonas de desastre o espacios de trabajo al aire libre con múltiples variables, un error de juicio pequeño puede derivar en accidentes graves, lo que dificulta su comercialización.
Ante esto, los robots semiautónomos que combinen la supervisión humana directa con asistencia parcial de IA están ganando atención como alternativa práctica, en lugar de confiar completamente la toma de decisiones a la inteligencia artificial.
Según informó la industria el 20 de octubre, la startup estadounidense de robótica Minerva ha desarrollado recientemente el humanoide 'Roger'. Roger no es un robot completamente autónomo que juzgue y trabaje en situaciones por iniciativa propia. Funciona cuando un operario experimentado se coloca un equipo de realidad virtual (RV) y lo controla remotamente, haciendo que el robot replique los movimientos del controlador.
Cuando el operador levanta el brazo, Roger levanta el brazo; cuando el operador camina, Roger se desplaza. El trabajador confirma la situación en el terreno a través de una cámara instalada en Roger y controla el robot moviendo su propio cuerpo. Los juicios y movimientos manuales del operador se transmiten al robot, mientras que la IA integrada en el robot asume el control corporal: mantener el equilibrio, desplazarse y recuperar la postura en caso de caída. Es una combinación del «cerebro» humano con el «cuerpo» del robot.
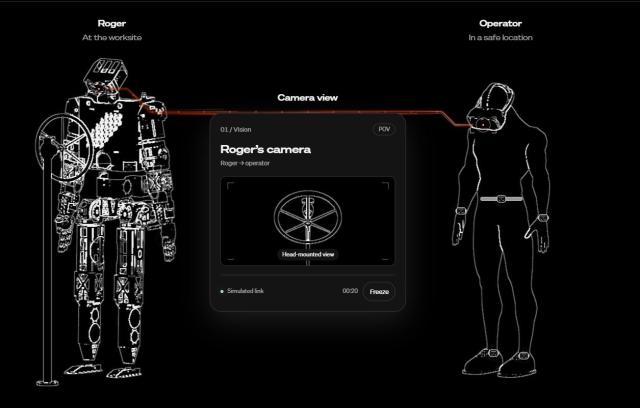
Roger posee cinco dedos en cada mano, como un ser humano. Puede realizar tareas diseñadas para manos humanas, como girar válvulas o presionar botones. Minerva explica que, con base en esta capacidad de manipulación, Roger puede desplegarse en trabajos de desactivación de explosivos, instalaciones de extracción marina de petróleo, equipos de petróleo y gas, y lugares de respuesta ante materiales peligrosos.
Actualmente, en lugares peligrosos se utilizan principalmente robots con cuatro patas. Aunque tienen fortalezas en movilidad y vigilancia, tienen limitaciones para agarrar herramientas o manipular instalaciones utilizando los dedos. Roger, con un cuerpo antropomórfico y manos, se diferencia por su capacidad de replicar la forma de trabajar de los humanos en lugares a los que las personas no pueden acceder directamente.
La decisión de Minerva de optar por el control remoto en lugar de la automatización completa tiene como objetivo acelerar el despliegue del robot en el terreno. En entornos físicos surgen constantemente situaciones que no están en los datos de aprendizaje. El piso puede ser resbaladizo, pueden aparecer obstáculos inesperados o válvulas y equipos pueden funcionar de manera distinta a la prevista. En estas circunstancias, es más seguro que una persona con experiencia en el terreno evalúe directamente la situación en lugar de dejarla completamente en manos de la IA.
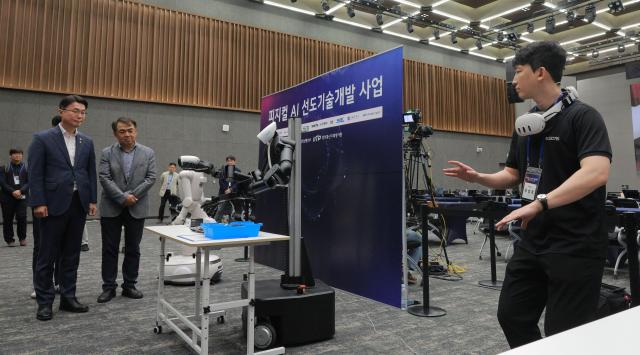
El método de control remoto compensa la falta de autonomía del robot con la experiencia humana. Al mismo tiempo, las personas pueden trabajar alejadas de zonas de riesgo. Los especialistas en desactivación de explosivos no necesitan entrar en el terreno con trajes antiexplosión, ni los trabajadores se ven expuestos a gases tóxicos y temperaturas extremas. Es una ruta práctica y realista para reemplazar trabajos peligrosos con robots antes de que aparezcan robots completamente autónomos.
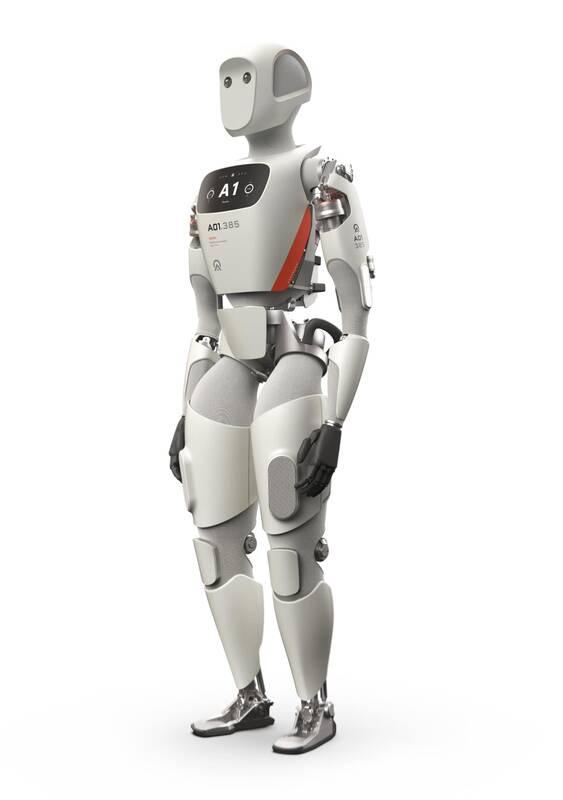
La empresa estadounidense de robótica Apptronik también ha aplicado un método de aprendizaje de tareas mediante control remoto al desarrollar el humanoide de uso industrial «Apollo». Un trabajador controla Apollo remotamente para realizar tareas en líneas de producción. Apollo aprende a repetir automáticamente las mismas tareas basándose en los datos acumulados durante este proceso.
La funcionalidad de control remoto también se está aplicando a humanoides para uso doméstico. La empresa de robótica estadounidense-noruega 1X Technologies ha incorporado la función de control remoto denominada «modo experto» (Expert Mode) en el desarrollo de su humanoide doméstico «NEO». Cuando NEO se enfrenta a una tarea nueva o a una situación difícil de resolver por sí solo, un operador remoto interviene para controlar el robot.
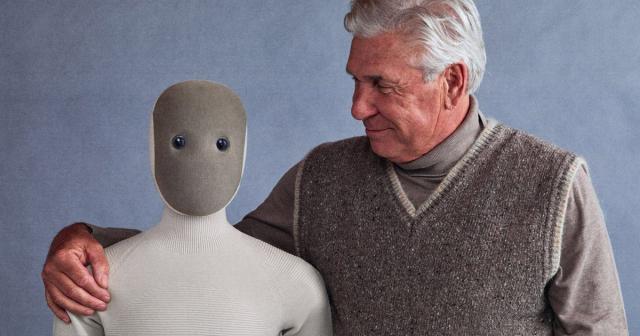
Por tanto, antes de la aparición de robots completamente autónomos, es probable que se generalice primero la IA física en la forma de «humano que decide, robot que ejecuta». El informe «Colaboración humano-máquina en operaciones industriales» (Human-Machine Collaboration in Industrial Operations), publicado en junio por el Foro Económico Mundial (FEM) y Accenture, señala que «cuando la IA física se introduzca en lugares de producción, se enseñará el comportamiento de los robots mediante control remoto con RV y se monitorizará el rendimiento de sistemas autónomos». Además, el informe observa que «podrían surgir nuevos roles profesionales como el de «ingeniero de robótica y orquestador», que intervendrá en situaciones que requieren decisiones humanas».
* Este artículo ha sido traducido por IA.